

Miniaturowy robot opracowany na Uniwersytecie Wuhan potrafi pełzać, skręcać, toczyć się, skakać i chwytać przedmioty. Nie ma własnego silnika, a jego ruchami steruje zewnętrzne pole magnetyczne. Potrafi też utrzymać schwytany obiekt po wyłączeniu pola. Naukowcy zaprezentowali urządzenie w „Nature Communications”, publikując również nagrania jego działania.
Prototyp skonstruował zespół profesora Li Yanga, a pierwszym autorem badania jest doktorant Chong Huang. Wyniki ukazały się 6 listopada, a 20 listopada uczelnia przedstawiła je również w anglojęzycznym komunikacie. Inspiracją było origami, czyli sztuka składania papieru. Zamiast papieru badacze wykorzystali sztywne elementy wydrukowane z tworzywa sztucznego, połączone cienkimi silikonowymi zawiasami. W konstrukcji umieścili niewielkie magnesy, dzięki którym można zmieniać jej ułożenie bez przewodów podłączonych do robota.
Kluczowa jest tzw. dwustabilność. Urządzenie ma dwa trwałe stany: rozłożony i złożony. Niewielkie zmiany pola magnetycznego wprawiają je w ruch bez zmiany całej konstrukcji. Silniejszy, krótki impuls pozwala błyskawicznie przejść z jednego stanu do drugiego. W praktyce robot ma więc dwa zestawy sposobów poruszania się, zależnie od tego, w jakim znajduje się ułożeniu.
Ważną częścią rozwiązania jest zewnętrzny układ elektromagnesów. To on wytwarza pole, które porusza robotem i zmienia jego kształt. W porównaniu z urządzeniami wymagającymi bardzo jednorodnego pola konstrukcja z Wuhan działa również w polu niejednorodnym, co może ułatwiać sterowanie na większym obszarze. Robot nie porusza się jednak samodzielnie ani nie podejmuje autonomicznych decyzji.

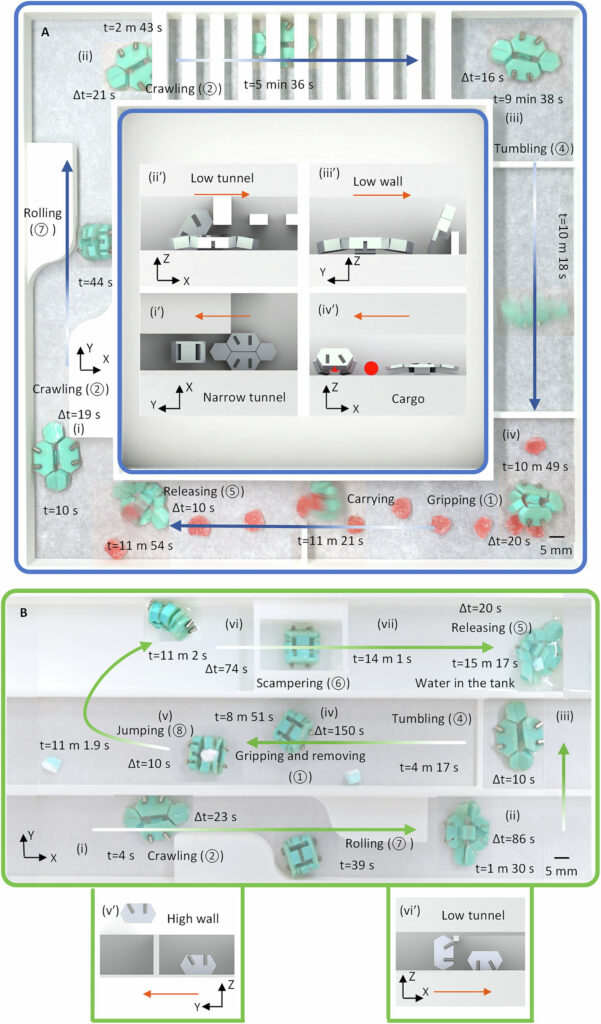
W stanie rozłożonym pełza, skręca i przetacza się po podłożu. Po złożeniu może przemieszczać się krótkimi skokami, toczyć się i zaciskać wokół niewielkich obiektów. W jednym z doświadczeń osiągnął wysokość skoku bliską sześciu centymetrom, choć sam ma rozmiary poniżej centymetra. Badacze pokazali te ruchy na filmach dołączonych do artykułu naukowego.
Impuls magnetyczny zamyka robota wokół przedmiotu, a jego konstrukcja blokuje się w tej pozycji. Nie trzeba stale wytwarzać pola magnetycznego, żeby utrzymać chwyt. Urządzenie radziło sobie z kulkami i innymi obiektami o odmiennych kształtach, a także utrzymywało ładunek podczas upadków.

Naukowcy sprawdzili również, czy robot potrafi schwytać żywą poczwarkę jedwabnika, przenieść ją i uwolnić. Taką sekwencję udało się zademonstrować, lecz skuteczność była niewielka: spośród 100 prób schwytania zwierzęcia powodzeniem zakończyły się tylko cztery. Autorzy traktują ten wynik jako potwierdzenie samej możliwości dynamicznego chwytania, nie zaś gotowości urządzenia do niezawodnej pracy.
W kolejnych testach robot pokonywał specjalny tor przeszkód. Aby przecisnąć się przez wąskie przejście, składał się i przetaczał, następnie rozwijał się, żeby przepełznąć pod niską przeszkodą. Potrafił też podnieść ładunek, przenieść go, ominąć przeszkody i poruszać się na odcinku toru z wodą. Większość pojedynczych sposobów poruszania się testowanych osobno osiągała skuteczność powyżej 90 proc., ale przejazd całej trasy bez przerwy zakończył się sukcesem w około 7,1 proc. prób. Dużym utrudnieniem pozostawało ręczne obserwowanie i korygowanie sterowania.
Badacze rozważają wykorzystanie podobnych konstrukcji w przyszłych urządzeniach medycznych, między innymi do badań przewodu pokarmowego, pobierania próbek czy transportu substancji leczniczych. Dotychczasowe eksperymenty wykonano jednak na stanowiskach laboratoryjnych, a nie wewnątrz ludzkiego organizmu. Naukowcy planują dalsze prace nad materiałami, sprawdzenie działania robota w warunkach panujących wewnątrz organizmu oraz rozwój systemu sterowania z wykorzystaniem obrazowania medycznego.
Źródła: Nature Communications, Wuhan University.
 Zeskanuj, aby pobrać